لشکر روباتها: تهدیدی جدی برای شغل کارگران ساختمانی
محققان دانشگاه اشتوتگارت آلمان در حال توسعه دو سیستم روباتیک خودکار هستند. هدف این پروژه، تسریع در فرآیند ساختمانسازی و افزایش بهرهوری است. با این نوآوری، انتظار میرود هدررفت منابع نیز به طور...
به گزارش پایگاه خبری پژوهندگان عصر، پروژههای SCALAR و COBRAS به بررسی این موضوع میپردازند که چگونه گروهی از روباتها و ماشینهای ساختمانی میتوانند با دخالت کمتر انسان، ساختمانها را بسازند و در عین حال روشهای سازگار با محیط زیست را توسعه دهند. هر یک از این پروژهها از طریق «چالش Pathfinder شورای نوآوری اروپا (EIC)» تأمین مالی شده و حدود چهار میلیون یورو بودجه دارند. این پروژههای سهساله قرار است از نوامبر ۲۰۲۶ با همکاری انستیتو ICD دانشگاه اشتوتگارت آغاز شوند.
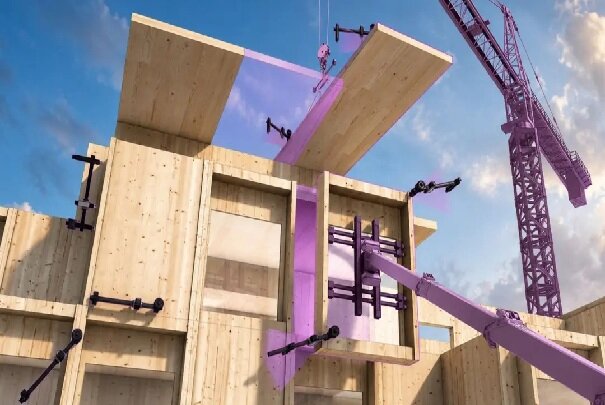
تحقیقات این دو پروژه بر دو رویکرد متفاوت در ساختوساز روباتیک متمرکز است؛ یکی استفاده از ماشینهای خودکاری که ماژولهای چوبی پیشساخته را مونتاژ میکنند و دیگری بهکارگیری گروههایی از روباتهای کوچکتر برای ساخت سازههای سبک و قابل استفاده مجدد. پروژه SCALAR با هدف توسعه روشهای ساختوساز با استفاده از ماژولهای چوبی اجرا میشود. در این روش، اجزای ساختمان خارج از محل پروژه تولید و سپس در محل مونتاژ میشوند. این رویکرد میتواند زمان ساخت در محل را کاهش دهد و از چوب، که به عنوان جایگزینی سازگارتر با محیط زیست برای مصالح ساختمانی رایج شناخته میشود، استفاده کند.
به گفته دانشگاه اشتوتگارت، پروژه SCALAR یک سیستم ساختوساز چوبی مبتنی بر اتصالات چندمنظوره و فرایندهای طراحی دیجیتال توسعه خواهد داد. این پروژه همچنین پلتفرمی روباتیک در مقیاسهای مختلف ایجاد میکند که قادر است ماژولهای چوبی را بهصورت خودکار مونتاژ کند. از سوی دیگر، پروژه COBRAS به بررسی این میپردازد که چگونه گروههایی از روباتهای متحرک و یکسان با نیروی محرکه الکتریکی میتوانند سازههای فضاکار را مونتاژ کنند. سازههای فضاکار از قطعاتی تشکیل میشوند که با اتصال به یکدیگر، ساختاری سبک ایجاد میکنند و میتوانند با مصرف نسبتاً کم مواد، دهانههای بزرگی را پوشش دهند.
طراحی ماژولار این سازهها همچنین امکان جداسازی و استفاده مجدد از قطعات را فراهم میکند. با این حال، مونتاژ تعداد زیادی قطعه منفرد به نیروی کار زیادی نیاز دارد و همین مسئله استفاده گستردهتر از این فناوری را محدود کرده است. هدف COBRAS پاسخ به این چالش با استفاده از مفهوم «هوش جمعی» است. بهجای آنکه یک سیستم مرکزی تکتک روباتها را هدایت کند، روباتها قرار است بهصورت مستقل و پویا، عملکرد خود را در قالب یک گروه با یکدیگر هماهنگ کنند. استفاده از روباتهای یکسان، مقیاسپذیری این سیستم را نیز آسانتر میکند. تیمهای ساختوساز میتوانند متناسب با اندازه پروژه، تعداد روباتها را افزایش یا کاهش دهند. در صورت نیاز یکی از روباتها به تعمیر یا نگهداری، سایر روباتها میتوانند به کار خود ادامه دهند و کل فرایند مونتاژ متوقف نمیشود. این پروژه همچنین از روشهای طراحی دیجیتال برای کاهش مصرف مواد و در عین حال بهبود عملکرد سازهای استفاده خواهد کرد.